PRODUCT
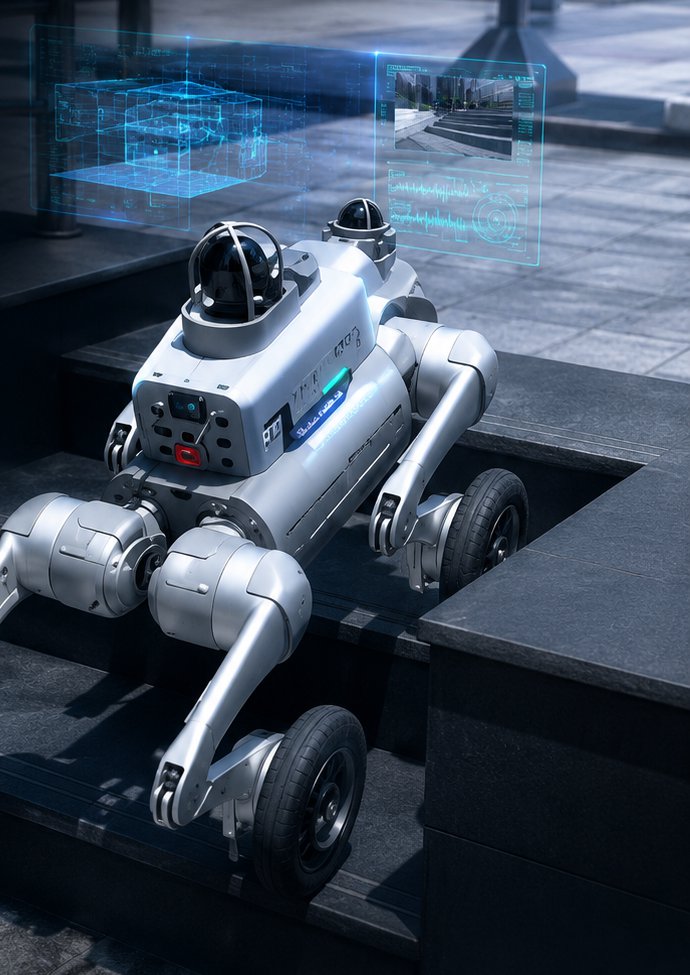
JT-GUARD X1 集自主导航、AI 识别与智能物联于一身,替代人力完成重复、夜间与高风险巡检任务。
轮足复合结构,从容应对楼梯、斜坡、草地与复杂地形,室内室外全域覆盖。
烟火、人员入侵、人脸、车牌、异常行为、跑冒滴漏等多算法并行,异常秒级告警。
激光雷达+视觉+深度相机多传感器融合,自主路径规划,精准定位、灵活避障。
低电量自动返回充电桩,任务断点续巡,真正实现不间断值守。
对接电梯、闸机、安全门,一键呼梯,跨楼层立体巡检。
双向语音对讲、声光威慑、云端遥控,突发情况一键手动介入。
JT-GUARD X1 真机实拍
| 极限速度 | 5m/s | 极限爬坡 | 40° |
| 最大载荷 | ≈8kg | 极限载荷 | ~10kg |
| 连续攀阶 | 16cm | 防护等级 | IP54 |
| 基础算力 | 8核 CPU | 二次开发 | 支持 |
| FPV 相机 | DFOV122° | IMU | 标配 |
* 以上为典型值,实际以交付配置为准
| 分类 | 规格 | 参数说明 |
|---|---|---|
| 基础信息 | 材质信息 | 铝合金+高强度工程塑料 |
| 站立尺寸(长 × 宽 × 高) | 约630mm×360mm×415mm | |
| 趴地尺寸(长 × 宽 × 高) | 约670mm×425mm×145mm | |
| 整机重量(含电池) | 15kg | |
| 工作温度 | 0℃~40℃ | |
| 防护等级 | IP54 | |
| 充电时长 | 1h | |
| 续航时间 | 1-2h | |
| 续航里程 | 6km | |
| 性能参数 | 基础算力 | 8核高性能CPU |
| 工作最大功率 | 3500W | |
| 最大速度 | 3.7m/s | |
| 极限速度 | 5m/s | |
| 最大载荷 | ≈8kg(极限 ~10kg) | |
| 连续攀爬楼梯高度 | 16cm | |
| 最大爬坡角度 | 标准环境30°,极限可达40° | |
| 跳跃起来离地高度 | 35cm | |
| 整机关节参数 | 执行器类型 | 高功率密度运动单元 |
| 最大关节扭矩 | 48N·m | |
| 铝合金精密关节电机 | 12个 | |
| 关节运动空间(机身) | -28°~28° | |
| 关节运动空间(大腿) | -170°~66° | |
| 关节运动空间(小腿) | 35°~156° | |
| 传感器 | FPV相机 | DFOV122°,HFOV111°,VFOV70° |
| IMU | 标配 | |
| 功能列表 | 标准动作 | 站立、卧倒、阻尼、俯仰身形、高低身形、水平转身 |
| 特技动作 | 向前跳、向上跳、双腿站立、后空翻、打招呼等 | |
| 实时图像传输 | 支持 | |
| OTA升级 | 支持 | |
| 二次开发 | 支持 | |
| 功能拓展接口 | 以太网口、USB接口、电源接口、SBUS接口、UART接口 | |
| 目标追击 | 支持 | |
| 配件 | 电池 | 标称容量5Ah,额定容量4.6Ah,电压43.2V |
| 适配器 | 标配 | |
| 充电座 | 标配 | |
| 手持遥控器 | 选配 | |
| 带屏遥控器 | 选配 | |
| EPP拉杆箱 | 选配 | |
| 其他 | 保修期 | 1年 |
WORKFLOW
很多项目卡在"机器人能走,但没人用"——原因几乎都是只做了前三步,没把告警之后的动线接上。这六步必须一起落地。
SCENARIOS
同一台巡检机器人,在不同行业里要盯的东西完全不一样。路线密度、识别算法组合与告警阈值都需要按场景单独配置。
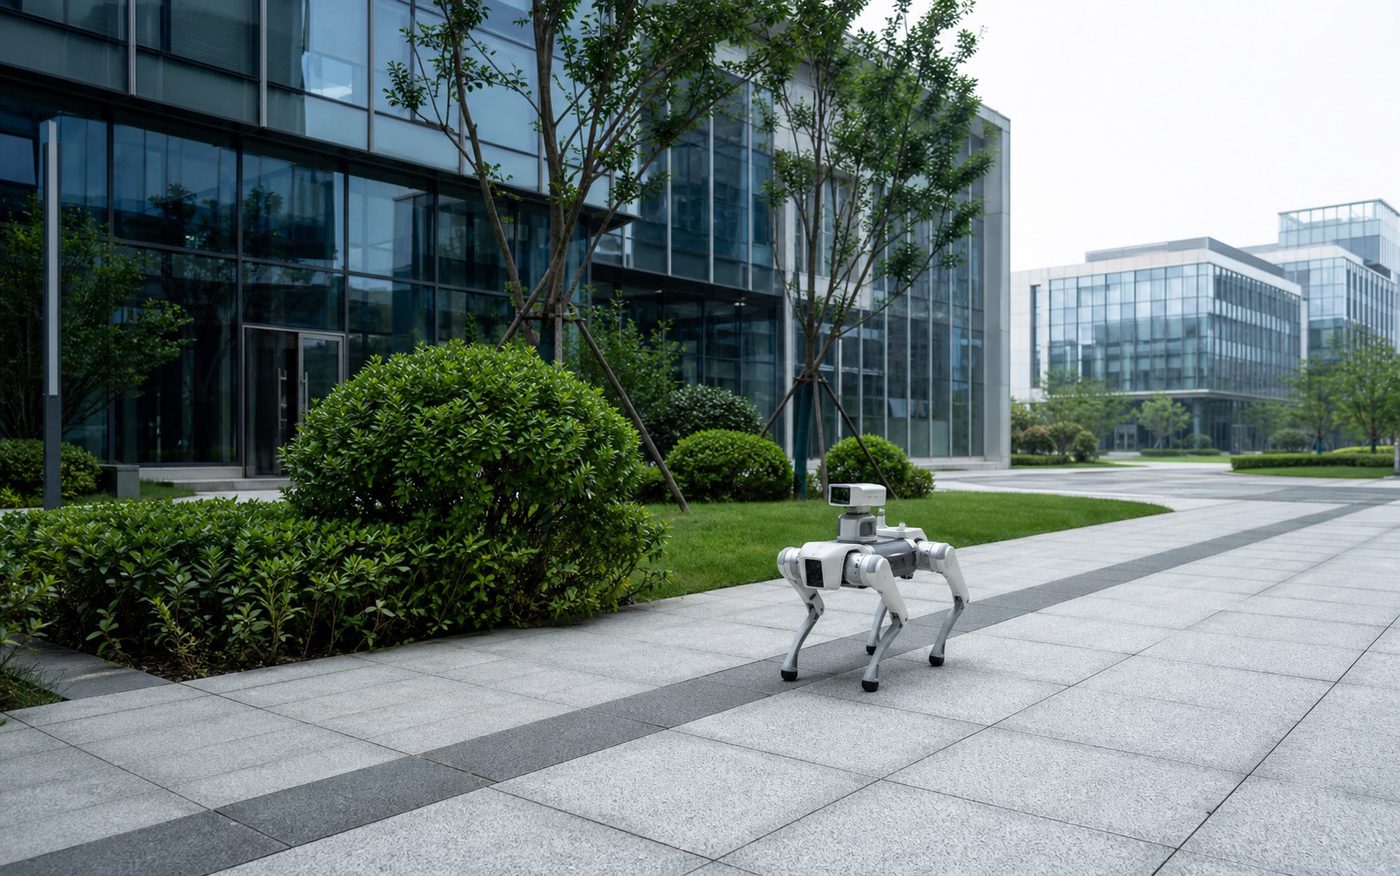
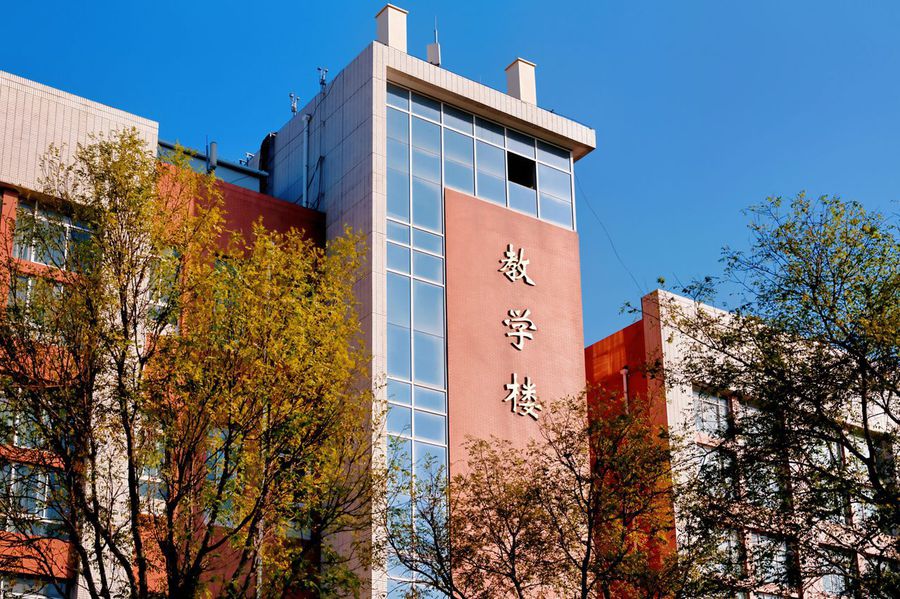
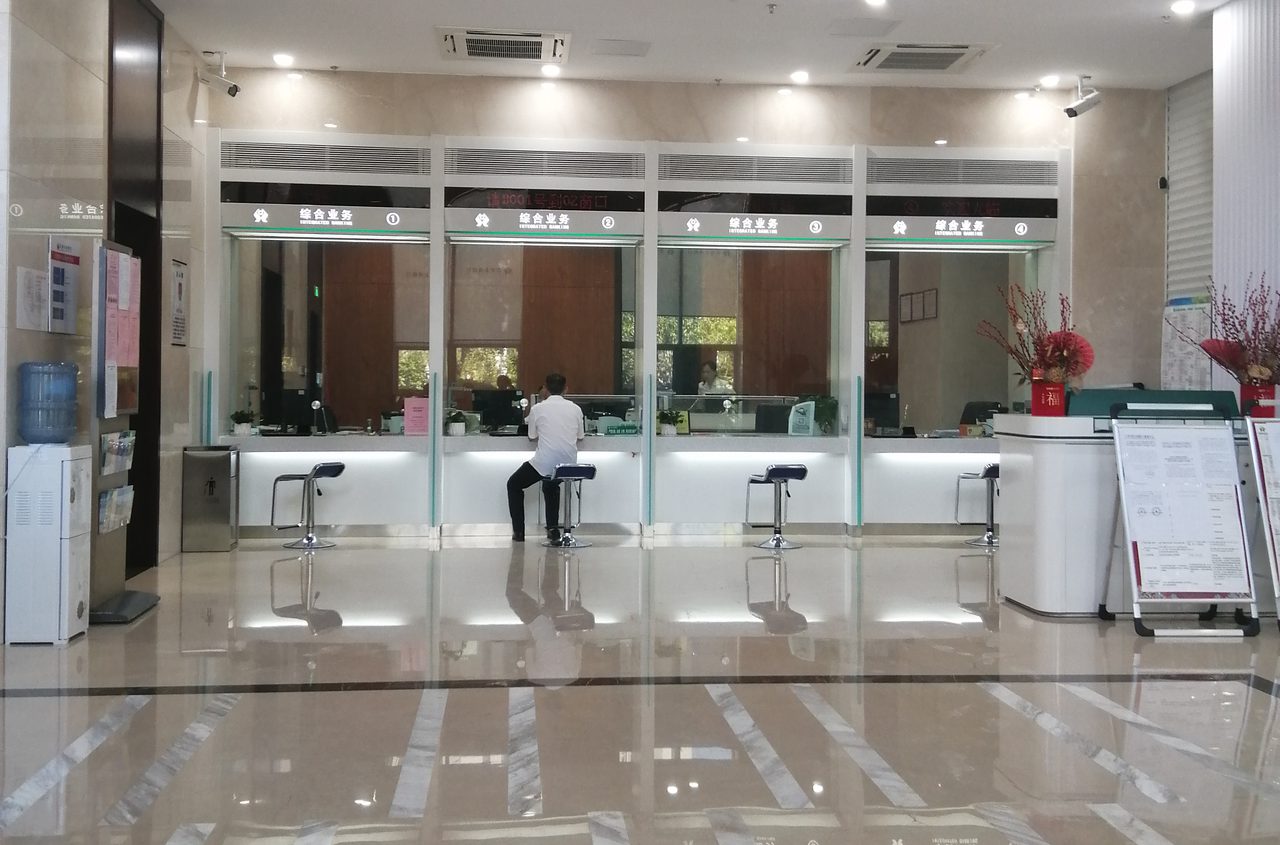
DIVISION
巡逻记录、事件趋势与绩效数据统一沉淀在业务平台,PC 与移动端双端可查。查看智能巡检业务平台 →
DELIVERY
用清晰的边界、里程碑和验收标准控制项目质量,每一环都有明确交付物。
现场环境与既有系统各不相同,导航策略与识别模型通常都需要按项目调校。了解导航算法与识别算法的二次开发 →
COOPERATION
我们卖的不是一台机器,而是一套能在你现场跑起来的巡检能力。下面三种是常见的切入方式,具体范围与条款以实际合同为准。
从需求调研、地图与点位配置、算法组合到部署培训,交付一套可直接上岗的巡检方案。机器人、业务平台、告警流程和值班人员培训一起给到,而不是把设备送到现场就算完。
现场规矩、识别目标与既有系统各不相同:导航策略与识别模型按项目调校,平台按你的工单流程对接,也可基于开放 SDK 由你的团队自行开发上层应用。
先在单个区域或单条路线上跑一段时间,验证识别效果、通行可靠性与告警口径,确认之后再决定推广范围与后续开发内容。